He Xiaopeng diz que a condução autônoma deve pular o L3 e ir direto ao L4, já que o L3 não agrega segurança nem melhora a experiência
By DianMa Auto · 2026-10-21 · Industry
Falando na World Intelligent Connected Vehicles Conference de 2026, o presidente da XPeng, He Xiaopeng, disse publicamente que a condução autônoma deve saltar do L2 direto para o L4, argumentando que o L3 apenas transfere a responsabilidade para o sistema sem melhorar a segurança nem refinar a experiência.
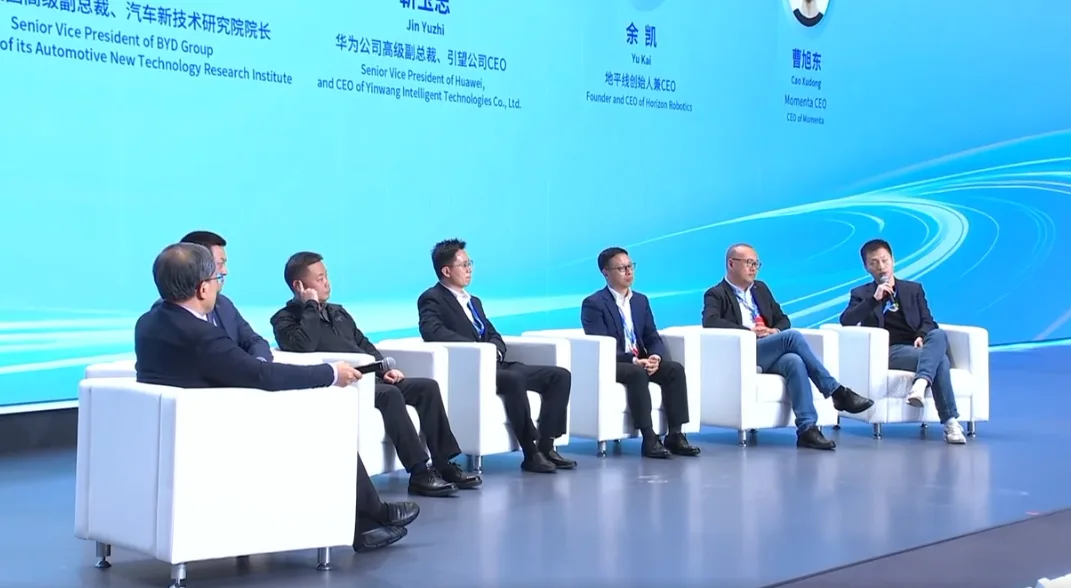 Ele admitiu no discurso que tem muitas opiniões contrárias ao consenso, lembrando que uma vez testou o recurso L3 de um Audi ativado em algumas rodovias europeias e ficou ativo por apenas alguns minutos ao longo de um dia inteiro — uma experiência ruim. Sua conclusão é que o L3 transfere a responsabilidade de certa forma, mas não melhora a experiência nem a segurança, e segurança é o que mais importa.
 Na visão dele, o fato de XPeng e Tesla conseguirem dirigir na França significa, na prática, levar a capacidade L4 para carros de série, já que veículos que reconhecem um pedestre acenando, encostam no acostamento e seguem as regras e a cultura locais em estradas complexas que nunca viram já fazem o que o L4 deveria fazer.
Mas ele questionou se as taxas de intervenção segura a cada 10.000 km ou mesmo 100.000 km podem melhorar dez vezes por ano, e acha isso muito difícil. Cenários como neve, pântanos e gramados exigem integração total entre o controle de movimento do chassi e a condução autônoma, um desafio que, segundo ele, não se resolve em um ou dois anos, embora todos estejam trabalhando nisso.
Ele também levantou uma questão mais profunda: por que a condução autônoma funciona bem em alguns lugares e não em outros? Ele observou que a Tesla anda bem no Vale do Silício, mal em Nova York, pior na Austrália e na França, e nem tão bem assim na China.
Por trás disso estão diferenças na arquitetura técnica e na lógica regulatória, e ele disse que a XPeng participou recentemente de trabalhos das Nações Unidas sobre a implantação da condução autônoma, na esperança de converter a experiência chinesa de globalizar o L2 em uma implantação de hardware e software em conformidade com as normas.
Sobre o cronograma do L4, ele deu uma avaliação clara: espera que a tecnologia L4 chegue ao mercado por volta do segundo semestre de 2028, o que exige que todo o sistema, de hardware e software, seja desenvolvido em conjunto.
De uma perspectiva regulatória, isso significa em algum momento entre 2028 e 2032, com países, regiões e cenários avançando em ritmos diferentes. Os robotáxis podem chegar um pouco mais rápido, e a operação totalmente sem motorista também deve avançar antes, mas carros sem motorista com passageiros a bordo podem levar vários anos mais em diferentes regiões.
Ele também argumentou que o L5 será redefinido no futuro, já que a definição atual é técnica, e não baseada em segurança e cenários controláveis. Um carro é, essencialmente, um super-robô autônomo passivo que precisa operar ativamente 24 horas por dia, e os sistemas de supervisão governamental precisam tornar a autonomia observável e controlável por questões de segurança.
Ele avalia que os caminhos mais promissores para a condução autônoma são L2, L4 e L5, com o melhor L3 sendo apenas uma versão aprimorada do L2.
Ele também destacou que uma verdadeira empresa de L4 precisa começar explorando o Robotaxi, já que o Robotaxi exige um fator de segurança 100 vezes maior e uma taxa de intervenção por quilometragem mais alta, e a forma como ela combina suas capacidades com carros de nível L2 é uma direção de mudança muito interessante.