He Xiaopeng: Mengemudi Otonom Sebaiknya Lewati L3 dan Langsung ke L4, karena L3 Tidak Menambah Keselamatan maupun Pengalaman
By DianMa Auto · 2026-10-21 · Industry
Berbicara di 2026 World Intelligent Connected Vehicles Conference, Ketua XPeng He Xiaopeng secara terbuka mengatakan bahwa mengemudi otonom sebaiknya melompat dari L2 langsung ke L4. Menurutnya, L3 hanya memindahkan tanggung jawab ke sistem tanpa meningkatkan keselamatan atau memperbaiki pengalaman.
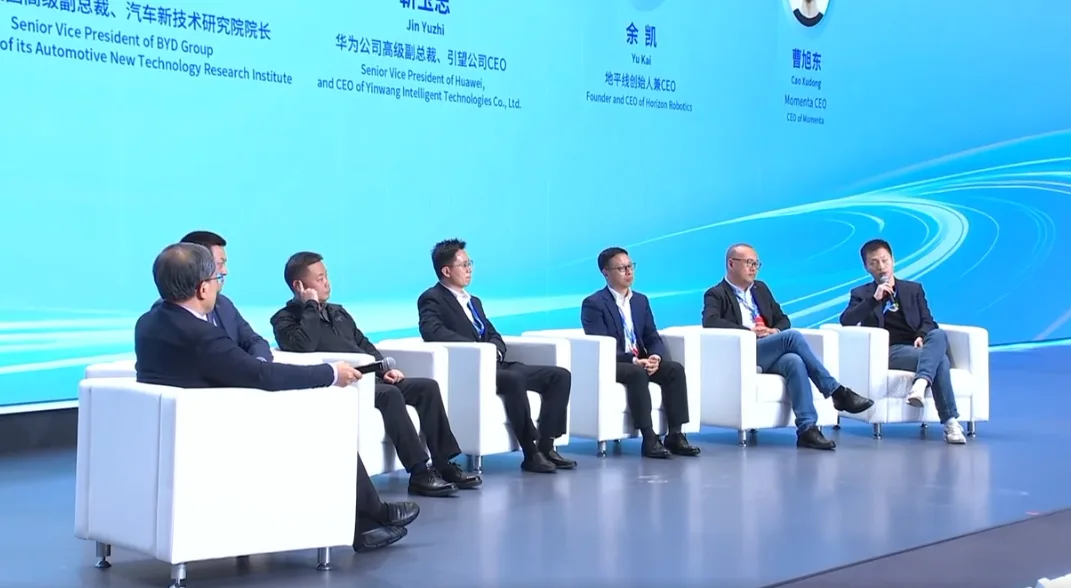 Ia mengaku dalam pidatonya memiliki banyak pandangan yang berseberangan dengan arus utama. Ia mengenang pernah menguji coba fitur L3 pada sebuah Audi yang diaktifkan di beberapa jalan raya Eropa dan hanya aktif beberapa menit sepanjang hari, sebuah pengalaman yang buruk. Kesimpulannya, L3 dalam arti tertentu memindahkan tanggung jawab tetapi tidak meningkatkan pengalaman atau keselamatan, dan keselamatan adalah yang paling penting.
 Dalam pandangannya, kemampuan XPeng dan Tesla mengemudi di Prancis sebenarnya berarti membawa kemampuan L4 ke mobil produksi. Sebab, kendaraan yang bisa mengenali pejalan kaki yang melambai, menepi ke tepi jalan, dan mengikuti aturan serta budaya setempat di jalan rumit yang belum pernah mereka lihat sudah melakukan apa yang seharusnya dilakukan L4.
Namun ia mempertanyakan apakah tingkat intervensi aman per 10.000 km atau bahkan 100.000 km bisa meningkat sepuluh kali lipat setiap tahun, dan menurutnya itu sangat sulit. Skenario seperti salju, rawa, dan padang rumput menuntut integrasi penuh antara kontrol gerak sasis dan mengemudi otonom. Tantangan itu, katanya, tidak bisa diselesaikan dalam satu atau dua tahun, meski semua pihak sedang mengerjakannya.
Ia juga mengajukan pertanyaan lebih mendalam: mengapa mengemudi otonom bekerja baik di sebagian tempat, tetapi tidak di tempat lain? Ia menyoroti bahwa Tesla mengemudi dengan baik di Silicon Valley, buruk di New York, lebih buruk di Australia dan Prancis, dan juga tidak terlalu baik di Tiongkok.
Di balik itu terletak perbedaan arsitektur teknis dan logika kebijakan. Ia mengatakan XPeng baru-baru ini ikut terlibat dalam pekerjaan Perserikatan Bangsa-Bangsa (PBB) terkait penerapan mengemudi otonom, berharap dapat membawa pengalaman Tiongkok dalam membawa L2 ke pasar global ke dalam penerapan perangkat keras dan perangkat lunak yang patuh regulasi.
Soal timeline L4, He memberi penilaian yang jelas: teknologi L4 diperkirakan baru hadir sekitar paruh kedua 2028, dengan seluruh sistem perangkat keras dan perangkat lunak harus dikembangkan secara bersamaan.
Dari sudut pandang kebijakan, itu berarti sekitar 2028 hingga 2032, dengan negara, wilayah, dan skenario yang bergerak dengan kecepatan berbeda. Robotaxi mungkin datang sedikit lebih cepat dan operasi sepenuhnya tanpa pengemudi juga akan lebih cepat terwujud, tetapi mobil tanpa pengemudi yang membawa penumpang bisa membutuhkan beberapa tahun lagi di berbagai wilayah.
Ia juga berpendapat bahwa L5 akan didefinisikan ulang di masa depan, karena definisi saat ini bersifat teknis dan tidak berbasis keselamatan serta skenario yang dapat dikendalikan. Mobil pada dasarnya adalah robot super otonom pasif yang harus bekerja aktif 24 jam sehari, dan sistem pengawasan pemerintah harus membuat otonomi dapat diamati dan dikendalikan demi keselamatan.
Ia menilai arah paling menjanjikan untuk kendaraan otonom adalah L2, L4, dan L5, sementara L3 terbaik hanyalah versi peningkatan dari L2.
Ia juga menekankan bahwa perusahaan L4 sejati harus mulai dengan mengeksplorasi Robotaxi, karena Robotaxi menuntut faktor keselamatan 100 kali lipat dan tingkat intervensi per jarak tempuh yang lebih tinggi, serta bagaimana kemampuannya digabungkan dengan mobil level L2 menjadi arah perubahan yang sangat menarik.