Pour He Xiaopeng, la conduite autonome doit sauter le L3 et passer directement au L4, le L3 n'apportant ni sécurité ni meilleure expérience
By DianMa Auto · 2026-10-21 · Industrie
S'exprimant lors de la World Intelligent Connected Vehicles Conference 2026, He Xiaopeng, président de XPeng, a déclaré publiquement que la conduite autonome devait passer directement du L2 au L4, arguant que le L3 ne fait que transférer la responsabilité au système, sans améliorer la sécurité ni affiner l'expérience.
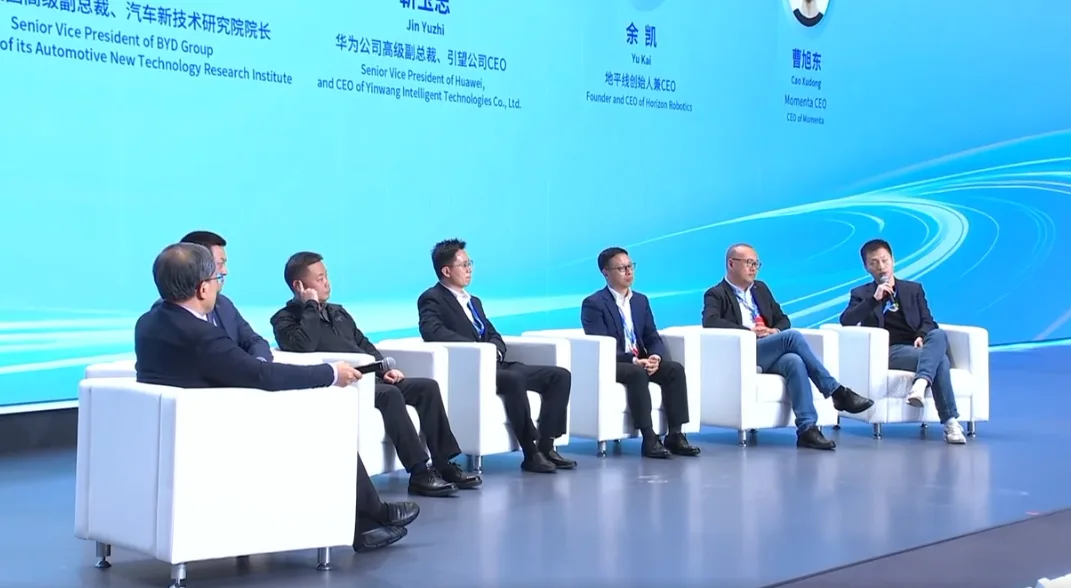 Dans son discours, il a admis nourrir un bon nombre d'opinions à contre-courant, se souvenant avoir essayé une fois la fonction L3 d'une Audi activée sur quelques autoroutes européennes et ne l'avoir gardée en marche que quelques minutes sur une journée entière : une expérience médiocre. Sa conclusion : le L3 transfère en un sens la responsabilité, mais n'améliore ni l'expérience ni la sécurité — or c'est la sécurité qui compte le plus.
 De son point de vue, le fait que XPeng et Tesla puissent rouler en France signifie en réalité faire entrer la capacité L4 dans des voitures de série : un véhicule capable de reconnaître un piéton qui fait signe, de se ranger le long du trottoir et de respecter les règles et la culture locales sur des routes complexes qu'il n'a jamais vues fait déjà ce que le L4 est censé faire.
Mais il émet un sérieux doute sur la possibilité que le taux d'interventions sûres pour 10 000 km, voire 100 000 km, s'améliore d'un facteur dix chaque année, et il juge cela très difficile. Des scénarios comme la neige, les marécages ou l'herbe exigent une intégration complète du contrôle de mouvement du châssis et de la conduite autonome, un défi qui, selon lui, ne se résout pas en un ou deux ans, même si tout le monde y travaille.
Il a aussi soulevé une question plus profonde : pourquoi la conduite autonome fonctionne-t-elle bien à certains endroits et pas à d'autres ? Il note que Tesla roule bien à Silicon Valley, mal à New York, plus mal encore en Australie et en France, et pas très bien en Chine non plus.
Derrière cela se cachent des différences d'architecture technique et de logique réglementaire. Il a indiqué que XPeng avait récemment participé aux travaux des Nations unies sur le déploiement de la conduite autonome, avec l'ambition d'apporter l'expérience chinoise du L2 à l'échelle mondiale, jusque dans des déploiements matériels et logiciels conformes.
Concernant le calendrier du L4, He a livré un diagnostic clair : il anticipe une arrivée de la technologie L4 autour du second semestre 2028, avec un développement conjoint de l’ensemble du système, matériel et logiciel.
Du point de vue des politiques publiques, cela situe l’échéance entre 2028 et 2032, à des rythmes différents selon les pays, les régions et les scénarios. Les robotaxis pourraient arriver un peu plus vite et l’exploitation entièrement sans conducteur progressera aussi plus tôt, mais les voitures sans conducteur avec des passagers à bord pourraient demander plusieurs années de plus selon les régions.
He a également soutenu que le L5 sera redéfini à l’avenir, car la définition actuelle est technique plutôt que fondée sur la sécurité et des scénarios maîtrisables. Une voiture est essentiellement un super-robot autonome passif qui doit fonctionner activement 24 heures sur 24, et les systèmes de supervision publics doivent rendre l’autonomie observable et maîtrisable pour garantir la sécurité.
He estime que les axes les plus prometteurs de la conduite autonome sont les niveaux L2, L4 et L5, le meilleur L3 n’étant qu’une version améliorée du L2.
He a aussi souligné qu’une véritable entreprise du L4 doit commencer par explorer le Robotaxi, car le Robotaxi exige un facteur de sécurité 100 fois plus élevé et un taux d’intervention par kilomètre parcouru supérieur, et la manière dont elle fusionne ses capacités avec celles des voitures de niveau L2 constitue un axe d’évolution très intéressant.