He Xiaopeng asegura que la conducción autónoma debe saltarse el L3 e ir directamente al L4, porque el L3 no aporta seguridad ni una mejor experiencia
By DianMa Auto · 2026-10-21 · Industry
En su intervención en la World Intelligent Connected Vehicles Conference 2026, el presidente de XPeng, He Xiaopeng, afirmó públicamente que la conducción autónoma debería saltar del L2 directamente al L4, argumentando que el L3 solo traslada la responsabilidad al sistema sin mejorar la seguridad ni perfeccionar la experiencia.
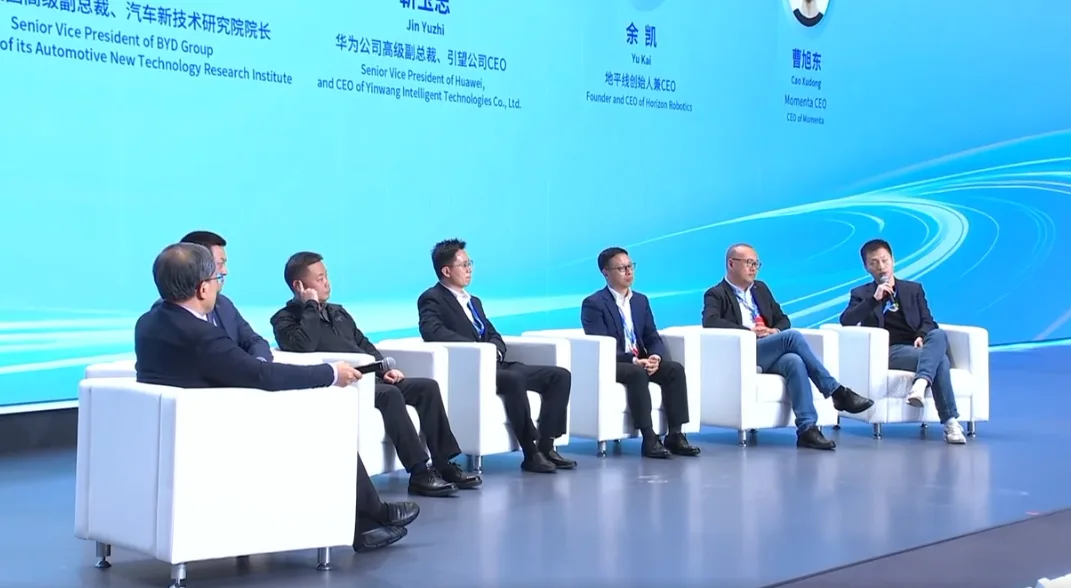 En su discurso admitió tener bastantes opiniones contracorriente y recordó que una vez probó la función L3 de un Audi activada en algunas autopistas europeas y que estuvo operativa solo unos minutos en un día entero, una mala experiencia. Su conclusión es que el L3 traslada la responsabilidad en cierto sentido, pero no mejora la experiencia ni la seguridad, y la seguridad es lo que más importa.
 A su juicio, que XPeng y Tesla puedan circular en Francia significa en realidad llevar la capacidad L4 a coches de producción, ya que un vehículo que reconoce a un peatón que saluda, se detiene junto al bordillo y respeta las normas y la cultura locales en carreteras complejas que nunca ha visto ya está haciendo lo que se supone que debe hacer el L4.
Pero puso en duda que las tasas de intervención segura por cada 10.000 km o incluso 100.000 km puedan mejorar diez veces cada año, y cree que eso es muy difícil. Escenarios como la nieve, los pantanos o la hierba exigen una integración total del control de movimiento del chasis y la conducción autónoma, un reto que, según él, no se resuelve en uno o dos años, aunque todo el mundo está trabajando en ello.
También planteó una pregunta más de fondo: por qué la conducción autónoma funciona bien en algunos lugares y no en otros, y señaló que Tesla conduce bien en Silicon Valley, mal en Nueva York, peor en Australia y Francia, y tampoco bien en China.
Detrás de eso hay diferencias de arquitectura técnica y de lógica normativa, y contó que XPeng participó recientemente en los trabajos de Naciones Unidas para el despliegue de la conducción autónoma, con la esperanza de llevar la experiencia china de extender el L2 a escala global hacia un despliegue de hardware y software conforme a la normativa.
Sobre el calendario del L4, He fue claro: espera que la tecnología L4 llegue al mercado hacia la segunda mitad de 2028, y para lograrlo hay que desarrollar en conjunto todo el sistema, tanto el hardware como el software.
Desde el plano de las políticas públicas, eso sitúa la ventana entre 2028 y 2032, con países, regiones y escenarios avanzando a ritmos distintos. Los robotaxis podrían llegar algo antes y la operación totalmente sin conductor también se adelantará, pero los coches sin conductor con pasajeros a bordo podrían tardar varios años más según la región.
También sostuvo que el L5 se redefinirá en el futuro, porque la definición actual es técnica y no se basa en la seguridad ni en escenarios controlables. Un coche es, en esencia, un superrobot autónomo pasivo que debe funcionar de forma activa las 24 horas del día, y los sistemas de supervisión de los gobiernos tienen que hacer que la autonomía sea observable y controlable en aras de la seguridad.
Su valoración es que las direcciones más prometedoras de la conducción autónoma son L2, L4 y L5, y que el mejor L3 no es más que una versión mejorada de L2.
También subrayó que una empresa L4 de verdad debe empezar por explorar el Robotaxi, ya que este exige un factor de seguridad 100 veces mayor y una tasa de intervenciones por kilómetro más alta; y cómo fusiona sus capacidades con los coches de nivel L2 es una dirección de cambio muy interesante.