He Xiaopeng: Autonomes Fahren sollte L3 überspringen und direkt zu L4 gehen – L3 bringt weder mehr Sicherheit noch ein besseres Erlebnis
By DianMa Auto · 2026-10-21 · Branche
Bei der 2026 World Intelligent Connected Vehicles Conference sagte XPeng-Chef He Xiaopeng öffentlich, das autonome Fahren sollte von L2 direkt zu L4 springen. L3 verlagere lediglich Verantwortung auf das System, ohne die Sicherheit zu erhöhen oder das Erlebnis zu verbessern.
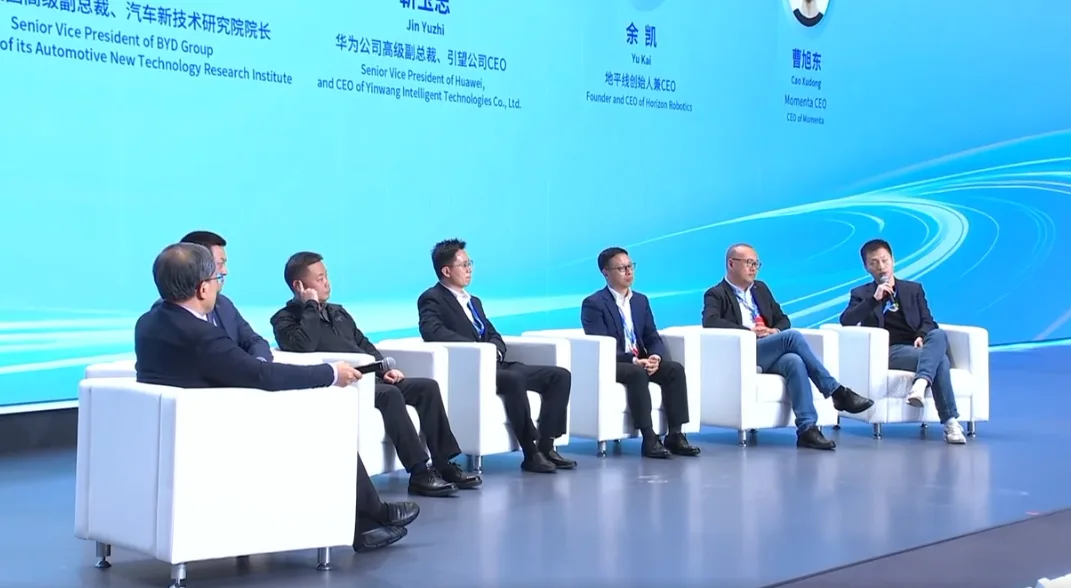 Er räumte in seiner Rede ein, viele konträre Positionen zu vertreten, und erinnerte sich, dass er einmal eine L3-Funktion von Audi auf einigen europäischen Autobahnen testete, die über einen ganzen Tag hinweg nur wenige Minuten aktiv war – ein schlechtes Erlebnis. Sein Fazit: L3 verlagert in gewisser Weise Verantwortung, verbessert aber weder das Erlebnis noch die Sicherheit – und Sicherheit sei das Wichtigste.
 Seiner Ansicht nach bedeutet die Tatsache, dass XPeng und Tesla in Frankreich fahren können, tatsächlich, L4-Fähigkeiten in Serienautos zu bringen. Denn Fahrzeuge, die einen winkenden Fußgänger erkennen, am Fahrbahnrand anhalten und auf komplexen, nie zuvor gesehenen Straßen lokale Regeln und Kultur befolgen, leisten bereits, was L4 leisten soll.
Doch er stellte infrage, ob sich die Rate sicherer Eingriffe pro 10.000 km oder sogar pro 100.000 km jedes Jahr um den Faktor zehn verbessern lässt – und hält das für sehr schwierig. Szenarien wie Schnee, Sümpfe und Gras erfordern eine vollständige Integration von Fahrwerks- und Fahrdynamikregelung sowie autonomem Fahren; diese Herausforderung lasse sich nicht in ein oder zwei Jahren lösen, auch wenn alle daran arbeiten.
Er warf zudem eine tiefergehende Frage auf: Warum funktioniert autonomes Fahren an manchen Orten gut und an anderen nicht? Tesla fahre in Silicon Valley gut, in New York schlecht, in Australien und Frankreich noch schlechter und auch in China nicht gut.
Behind that lie differences in technical architecture and policy logic, and he said XPeng recently took part in United Nations work on rolling out autonomous driving, hoping to bring China's experience of taking L2 global into compliant hardware and software deployment.
Zur L4-Zeitplanung äußerte er eine klare Einschätzung: Er erwartet, dass die L4-Technologie etwa in der zweiten Hälfte des Jahres 2028 Realität wird – dafür müssten Hard- und Software als Gesamtsystem gemeinsam entwickelt werden.
Aus politischer Sicht bedeutet das einen Zeitraum zwischen 2028 und 2032, wobei Länder, Regionen und Anwendungsfälle unterschiedlich schnell vorankommen. Robotaxis dürften etwas schneller kommen, auch der vollständig fahrerlose Betrieb wird früher Realität – fahrerlose Autos mit Insassen an Bord brauchen in den verschiedenen Regionen aber möglicherweise noch mehrere Jahre.
Er vertritt zudem die Auffassung, dass L5 künftig neu definiert wird, da die heutige Definition technisch und nicht auf Sicherheit und beherrschbare Szenarien ausgerichtet sei. Ein Auto sei im Kern ein passiver autonomer Superroboter, der 24 Stunden am Tag aktiv arbeiten müsse, und die Aufsichtssysteme der Behörden müssten Autonomie beobachtbar und kontrollierbar machen, um Sicherheit zu gewährleisten.
Nach seiner Einschätzung sind die vielversprechendsten Richtungen des autonomen Fahrens L2, L4 und L5 – das beste L3 sei lediglich eine erweiterte Version von L2.
Er betonte außerdem, dass ein echtes L4-Unternehmen zunächst den Robotaxi-Bereich erschließen müsse, denn Robotaxi verlange den hundertfachen Sicherheitsfaktor und eine höhere Eingriffsrate pro gefahrenem Kilometer. Wie sich diese Kompetenzen mit Fahrzeugen der L2-Ebene verbinden lassen, sei eine sehr interessante Entwicklungsrichtung.